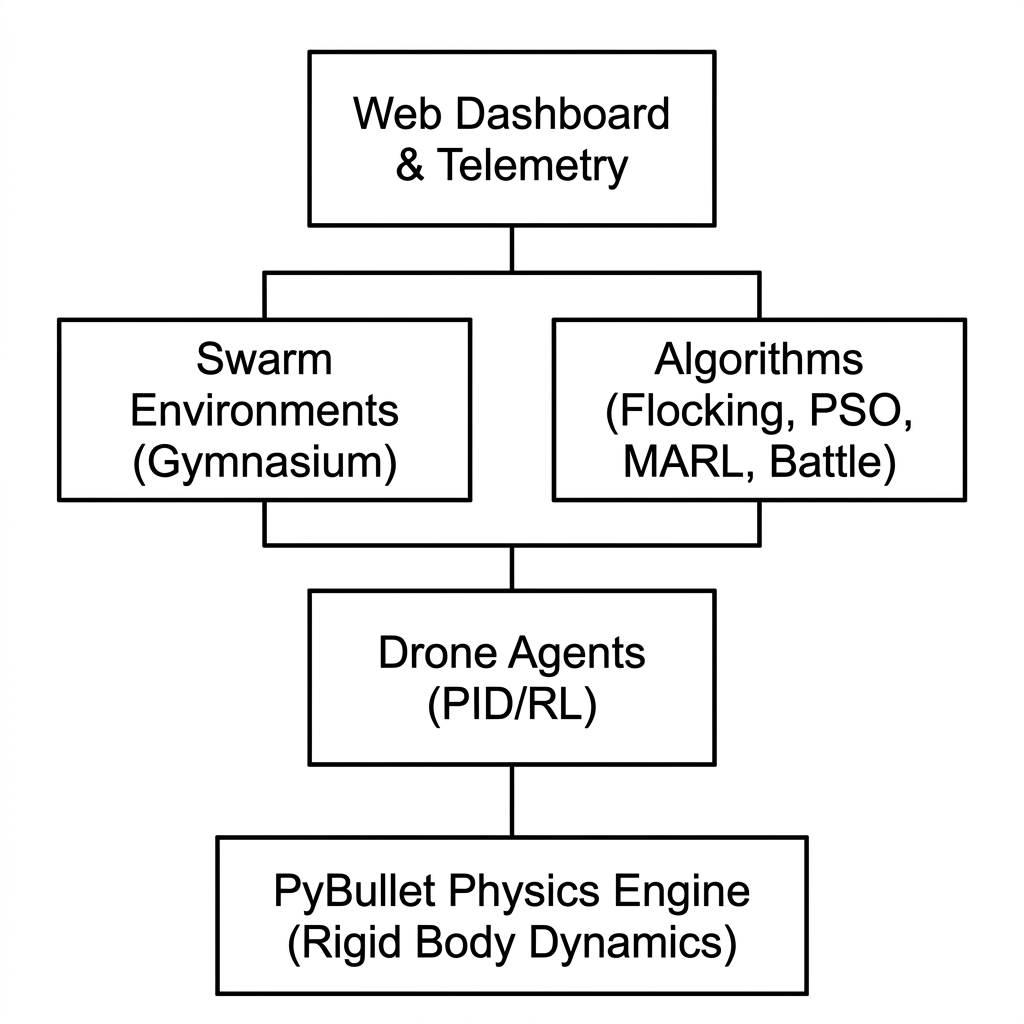
 Figure 1: High-level system architecture of PyBullet Swarm Sim.
Project Layout
pybullet-swarm-sim/
├── swarm_sim/
│   ├── envs/        # Gymnasium environments (Base, Hover, Formation, RL, MARL)
│   ├── agents/      # Controllers (PID, RL wrapper)
│   ├── algorithms/  # 10 built-in swarm behaviors
│   ├── training/    # RL training scripts
│   ├── dashboard/   # FastAPI web interface and runner
│   ├── telemetry/   # Per-step state logging and NPZ export
│   ├── evaluation/  # Benchmark evaluation and reports
│   ├── events/      # Simulation event logging
│   ├── testing/     # Benchmark harnesses
│   ├── core/        # Shared state primitives (SwarmState)
│   ├── utils/       # Enumerations and plotting
│   └── assets/      # URDF drone models (CF2X, CF2P)
├── models/          # Trained RL model checkpoints (.zip)
├── tests/           # Pytest suite
└── docs/            # Static documentation
